
 Помощник сценариста▸
 AI Приложения
 AI Новости
Робототехническая платформа iFlytek Hyperbrain: Aibot

Робототехническая платформа iFlytek Hyperbrain: Aibot
Платформа роботов iFlytek на базе технологий «Супермозг 2030» от iFlytek ориентирована на физический мир, цифровой мир и метавселенную. Она предлагает платформу для разработки роботов с ядром в виде облака ИИ-возможностей, мультимодального взаимодействия, интеллектуального движения, обучения моделей, генерации ресурсов и интеграции программного и аппаратного обеспечения, помогающую разработчикам быстро создавать физических роботов и виртуальных цифровых людей, которые обладают знаниями, способны к обучению и эволюции, позволяя роботам проникать в каждую отрасль и семью.
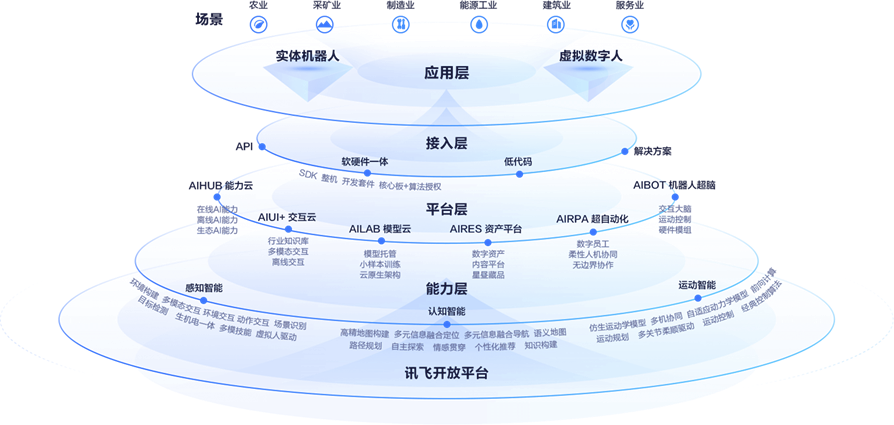
Платформа роботов iFlytek Супермозг предоставляет богатые ИИ-возможности для роботов, включая восприятие, взаимодействие и движение, а также сопутствующие прикладные платформы.
Особенности платформы роботов iFlytek Супермозг:
Множество образов:предоставляются 2D-реалистичные, 3D-мультипликационные, 3D-фотореалистичные образы и другие типы, а также специализированные голосовые библиотеки для различных областей; также поддерживается создание образов по требованию клиента
Многоязычность:поддерживается вещание на нескольких языках и диалектах; в сочетании с точным управлением губами, мимикой и движениями с помощью ИИ расширяется сфера применения виртуальных людей
Многообразие интерфейсов подключения:предоставляются способы подключения webapi, sdk и другие, удовлетворяющие потребности таких сценариев приложений, как мини-программы, приложения, h5; подключение более гибкое и удобное
Гибкое развёртывание:в зависимости от потребностей различных клиентов могут быть предоставлены различные схемы развёртывания, такие как публичное облако и частное облако
Богатый набор решений:для множества сценариев предоставляются вертикальные и комплексные решения, внедряющие ИИ-виртуальных людей в различные отрасли и решающие ключевые задачи
Экосистемный альянс:мощные экосистемные ресурсы, объединяющие звенья экосистемы виртуальных людей для совместного построения будущего мира ИИ
Множество образов и голосов с возможностью индивидуальной настройки,удовлетворяющие потребности различных сценариев
Поддержка индивидуальной смены одежды, свободное сочетание различных стилей
Поддержка DIY-конструирования лиц, позволяющая выполнять многомерное моделирование лиц
Создание 3D-виртуального образа, похожего на реального человека и эстетичного, по фотографии
Сценарии применения продуктов платформы роботов iFlytek Супермозг:
1. Физические роботы:платформа предоставляет разнообразные продукты и решения в области физических роботов
2. Четырёхногие роботы:интеллектуальная бионическая четвероногая робособака, созданная на базе модуля iFlytek Супермозг, сохраняющая классические алгоритмы движения и одновременно получающая сложные возможности движения в различных сценариях благодаря ИИ-алгоритмам, обученным на платформе имитационного обучения iFlytek; движение становится более интеллектуальным.
3. Робот-тележка для интеллектуального вождения:интегрирует лидар, широкоугольную камеру, высокоточный инерциальный навигационный модуль и другие датчики, при этом предусмотрены интерфейсы для подключения разнообразных датчиков. Разработчики могут легко получать лидарные облака точек, данные о положении и изображения для приложений и алгоритмов SLAM и планирования пути.
4. Робот для игры в шахматы:робот iFlytek Xuanji для игры в го — это интеллектуальный робот, предназначенный для обучения го, тренировок и развлечений. Он объединяет множество технологий в области восприятия, познания и управления движением, обладает обширными знаниями правил и этикета го и способен играть на уровне, превосходящем лучших игроков-людей.
5. Манипулятор для каллиграфии:продукт для податливого управления манипулятором, который путём изучения усилий и траекторий человеческой каллиграфии кистью воспроизводит общий эффект траектории и применяется для демонстрации и обучения каллиграфии.
6. Испытательный манипулятор:может имитировать повторяющиеся операции открытия и закрытия изделий, повторяющиеся нажатия, трение и другие действия, а также испытания на падение.
7. Настольный манипулятор:настольная потребительская платформа-манипулятор с 4 степенями свободы для практики, помогающая изучать планирование движений и другие знания, а также обладающая возможностями визуального сервоуправления, позволяющая выполнять классификацию объектов, захват позиции и захват объектов.
8. Учебные решения:предоставляются системы учебных ресурсов комплексного направления искусственного интеллекта и услуги на протяжении всего жизненного цикла практического обучения, создающие интегрированную учебную базу по искусственному интеллекту и робототехнике, объединяющую восприятие, движение и познание.
9. Виртуальные люди:платформа предоставляет различные продукты и решения для виртуальных людей, включая дикторов для аудио- и видео-объявлений, интерактивных ведущих трансляций и офисных помощников-виртуальных людей.
Преимущества платформы роботов iFlytek Супермозг:
Объединение программного и аппаратного обеспечения роботов, экосистемы моделей и передовых технологий ИИ
1. Ведущие базовые технологии ИИ:долгосрочные исследования в области искусственного интеллекта, богатые и совершенные ИИ-возможности и обширный опыт внедрения в различных отраслях и сценариях обеспечивают iFlytek ключевые преимущества в применении ИИ-возможностей в робототехнике.
2. Интеллектуальное управление движением:сложные перемещения по рельефу реализуются за счёт высоко-низкоуровневой гибридной архитектуры реального времени, коммуникационных компонентов DDS, алгоритмов навигации внутри и вне помещений, алгоритмов управления движением, алгоритмов управления походкой и других интеллектуальных функций движения
3. Многомерное взаимодействие человека и машины:на основе данных различных модальностей, собираемых разнообразными датчиками, реализуется интеллектуальное восприятие окружающей среды, поддерживается подключение и замена алгоритмов обработки, обеспечиваются персонализированные и эмоционально окрашенные возможности взаимодействия человека и машины.
4. Эффективное понимание знаний:обладает знаниями об общественных нормах и пониманием знаний, предоставляет платформенные инструменты, которые помогают роботам быстро формировать отраслевые знания и настраивать модели и алгоритмы восприятия и познания, приближённые к сценариям применения.
5. Единый способ подключения:на основе гибридной архитектуры высокого реального времени управления движением и интегрированной системы управления роботами (программно-аппаратной) предоставляются богатые комплексные программно-аппаратные решения, обеспечивающие готовность к работе сразу из коробки.
6. Мощные экосистемные ресурсы:опираясь на открытую платформу и промышленный интернет Lingyang, объединяет ресурсы восходящего и нисходящего звеньев цепочки робототехнической отрасли, включая данные, контент, аппаратное обеспечение (датчики, исполнительные механизмы, модули соединений) и комплексные решения.









