
 脚本プランナー▸
 AIアプリ
 AIニュース
RF-DETR:RoboflowがTransformerベースで開発したSOTAリアルタイム物体検出モデル
小编 ·

RF-DETR:RoboflowがTransformerベースで開発したSOTAリアルタイム物体検出モデル
RF-DETRとは?
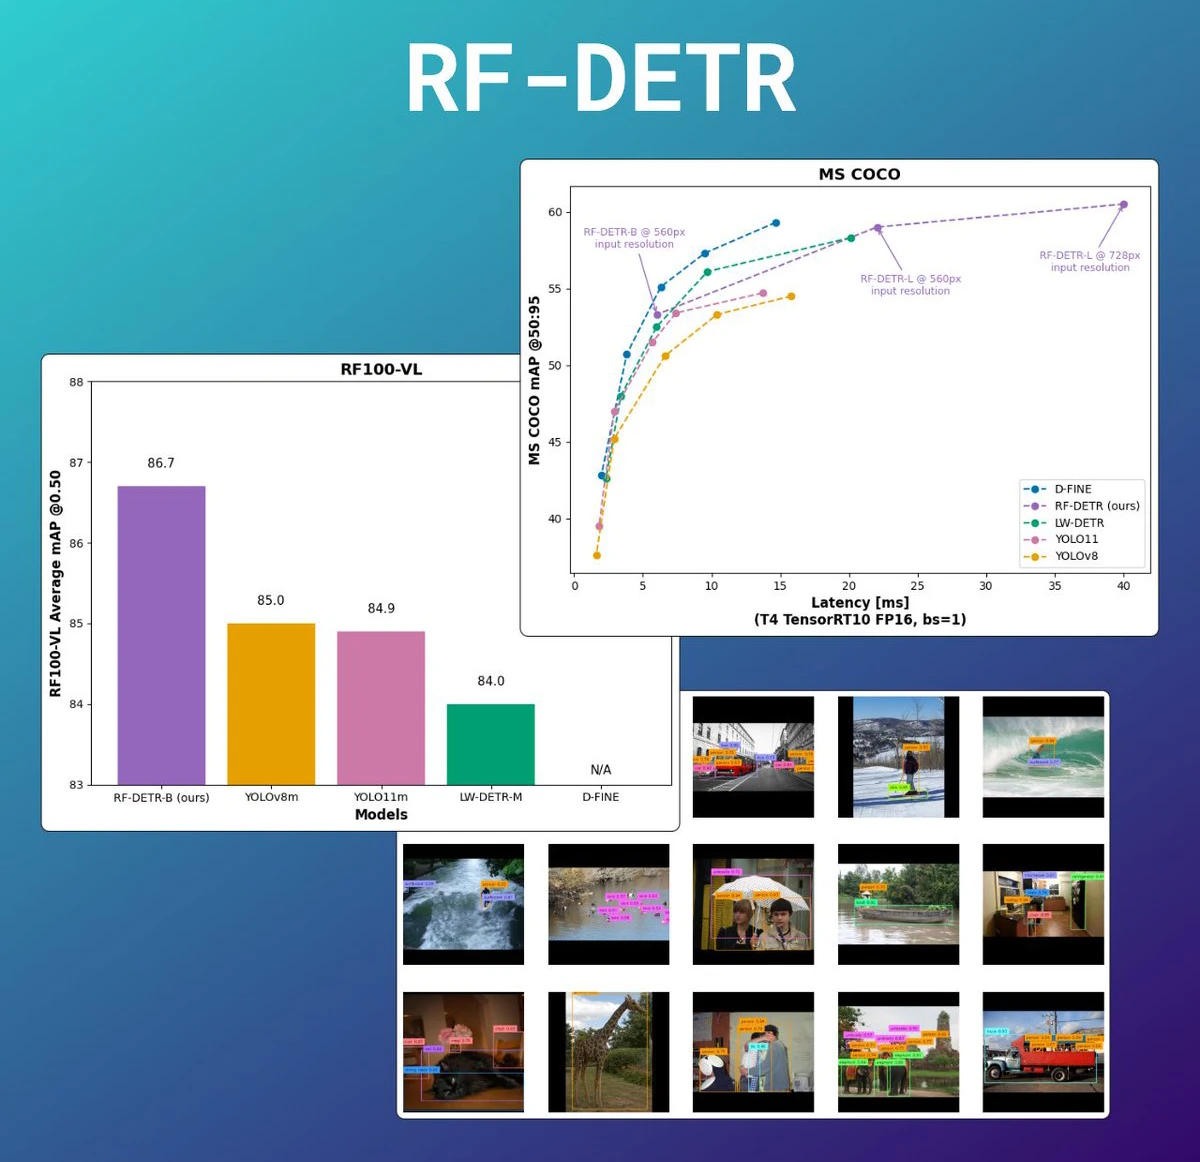
RF-DETRは、Roboflowが開発したTransformerベースのリアルタイム物体検出モデルアーキテクチャであり、高精度かつ低遅延な物体検出を実現し、エッジデバイス上でも動作することを目的としています。Microsoft COCOベンチマークで60 APを超えた最初のリアルタイムモデルであり、RF100-VLベンチテストでも優れた性能を発揮します。
RF-DETRの主な特徴
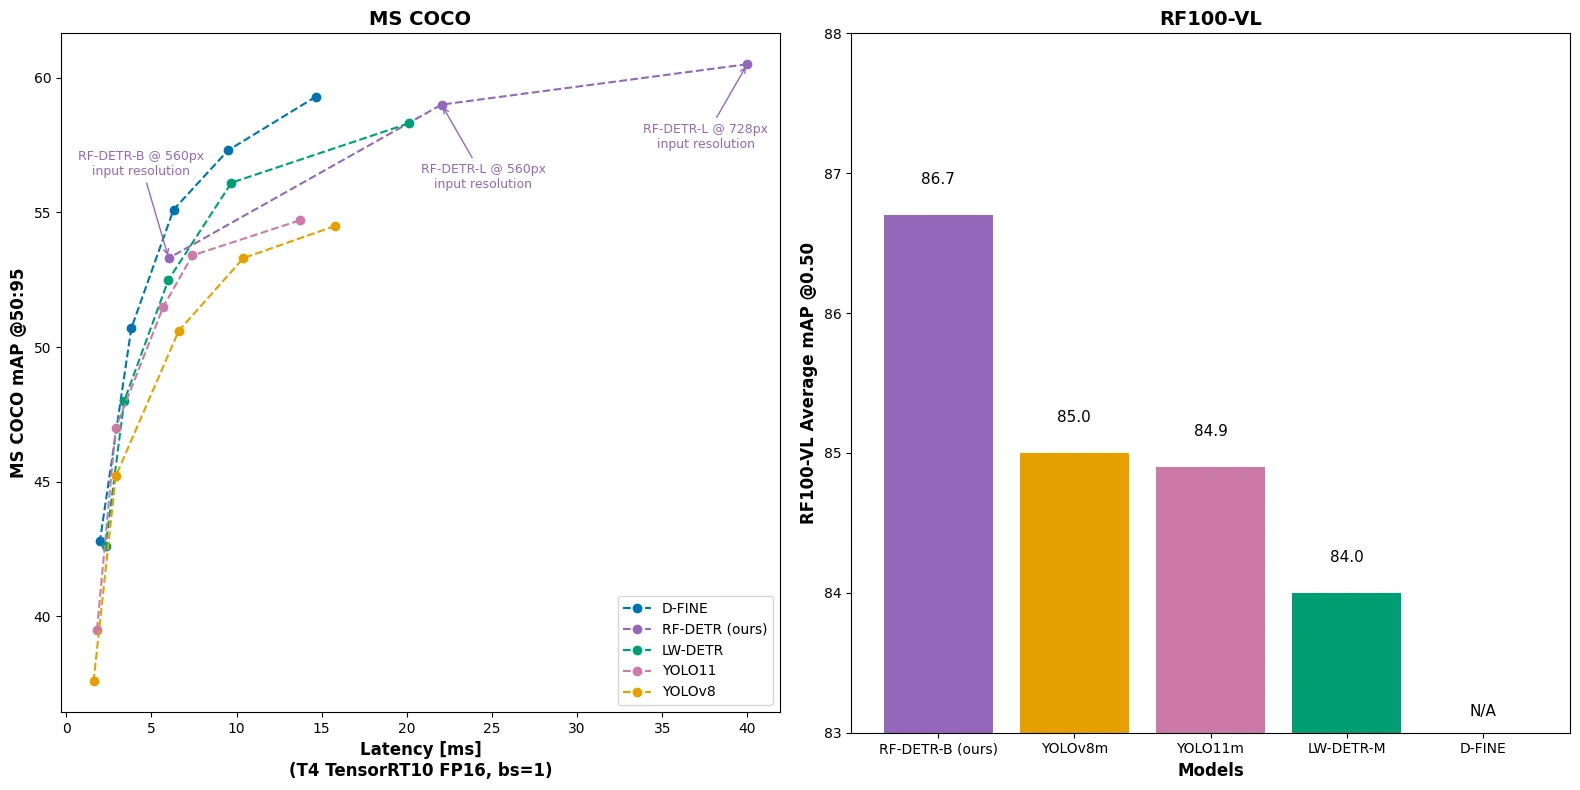
高精度な物体検出:RF-DETRはCOCOデータセットでmAP(平均精度)60.5を達成し、RF100-VLベンチテストでは平均mAP 86.7を記録しています。
リアルタイム性能:RF-DETRは低遅延であり、例えばRF-DETR-BaseはNVIDIA T4 GPU上で160 FPSを実現できます。
高い適応性:RF-DETRはさまざまなドメインや異なるサイズのデータセットにも良好に適応できます。
多様なデバイスに対応:RF-DETRは高性能GPUデバイスだけでなく、エッジデバイス上でも動作可能です。
RF-DETRの技術アーキテクチャ
バックボーンネットワーク(Backbone):RF-DETRは事前学習済みのDINOv2バックボーンネットワークを使用しており、優れた画像特徴抽出能力によってモデルに強力な特徴表現能力を提供します。
Deformable DETRアーキテクチャ:RF-DETRはDeformable DETRのアーキテクチャを採用しており、Deformable Attention(変形可能アテンション)機構によって物体の位置特定能力を強化しています。この機構により、モデルは特徴マップ上で適応的にサンプリングを行い、物体の形状や位置情報をより正確に捉えることができます。
単一スケールの特徴マップ:複数のスケールを用いた特徴マップを使用する一部の検出モデルとは異なり、RF-DETRは単一スケールの特徴マップで物体検出を行います。この設計により、モデル構造が簡素化され、計算効率も向上します。
軽量な検出ヘッド(LW-DETR):RF-DETRはLW-DETRの軽量な検出ヘッド設計を取り入れており、リアルタイム性能をさらに最適化しています。
RF-DETRの応用シナリオ
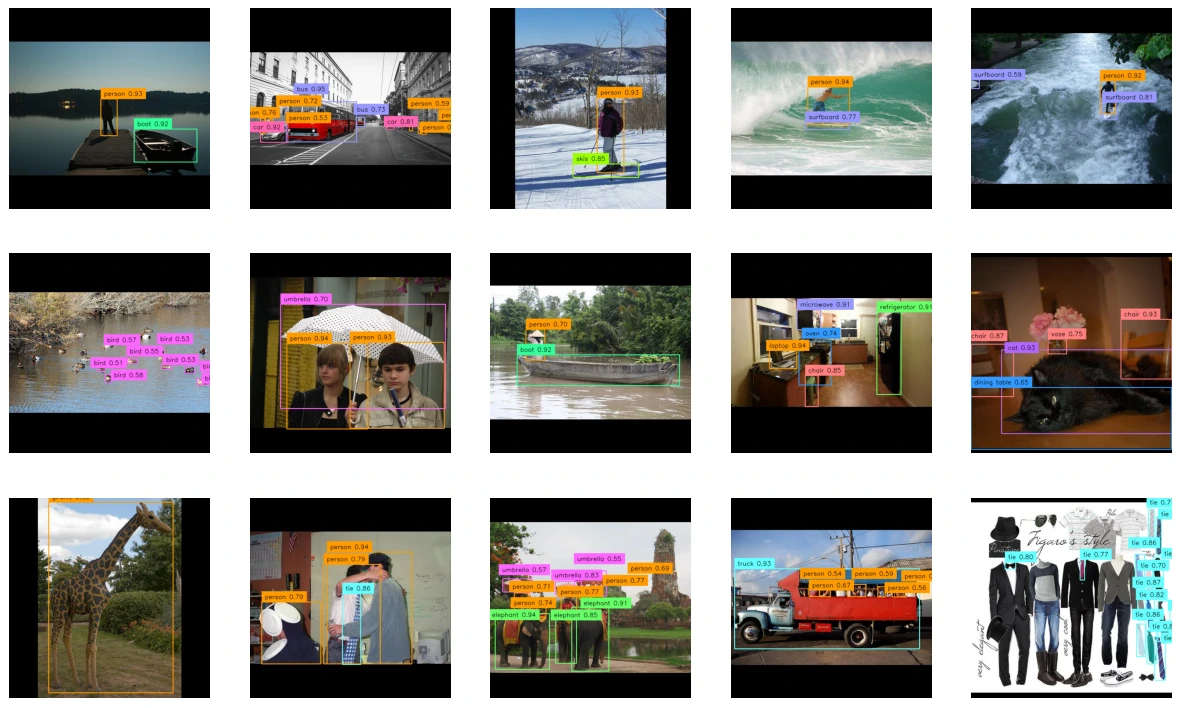
セキュリティ監視:監視映像内の人や車両、動物などをリアルタイムで検出し、 security監視や異常行動の分析に利用します。
自動運転:自動運転システムにおいて、RF-DETRは道路上の歩行者、車両、その他の障害物を高速かつ高精度に検出し、自動運転の意思決定を支援します。
産業オートメーション:工場の生産環境において、RF-DETRは生産ライン上の部品検出や欠陥検査などのタスクに用いられ、生産効率と品質管理を向上させます。
野生動物保護:野生動物保護プロジェクトにおいて、RF-DETRは野生動物の活動をモニタリングするのに利用でき、研究者が動物の行動や生態系の保護をより深く理解するのに役立ちます。
エッジデバイス向けアプリケーション:RF-DETRはスマートカメラやモバイルデバイスなどのエッジデバイス上で動作し、低遅延の物体検出を実現するため、IoTやスマートエッジコンピューティングのシナリオに適しています。
RF-DETRの使い方
1. 依存関係のインストール:まず、RF-DETRの依存ライブラリをインストールする必要があります。以下のコマンドでインストールできます。
pip install rf-detr
2. 事前学習済みモデルのロード:RF-DETRには事前学習済みの重みが用意されており、そのままロードして使用できます。例:
from rf_detr import RFDetr
model = RFDetr.from_pretrained("rf_detr_base")
3. 画像の前処理:入力画像をモデルが必要とするサイズにリサイズし、正規化処理を行います。例:
from PIL import Image
import numpy as np
image = Image.open("example.jpg").convert("RGB")
image = image.resize((model.input_size, model.input_size))
image = np.array(image) / 255.0
4. 物体検出:前処理した画像をモデルに入力し、物体検出を行います。例:
detections = model.predict(image)
5. 結果の解析:検出結果を解析し、物体のクラス、信頼度、バウンディングボックス情報を取得します。例:
for detection in detections:
    class_id = detection["class_id"]
    confidence = detection["confidence"]
    bbox = detection["bbox"]
    print(f"Class: {class_id}, Confidence: {confidence}, BBox: {bbox}")
6. モデルのファインチューニング:独自のデータセットでRF-DETRを使用する必要がある場合は、モデルをファインチューニングすることができます。ファインチューニングのプロセスには、データセットの準備、学習パラメータの設定、モデルの学習、性能評価が含まれます。
GitHub リポジトリ:https://github.com/roboflow/rf-detr









