
 Assistant scénario▸
 Apps AI
 Actualités AI
UC Berkeley dévoile un robot humanoïde entièrement open-source : BHL
小编 ·

UC Berkeley dévoile un robot humanoïde entièrement open-source : BHL
UC Berkeley a développé un robot humanoïde BHL, qui ne coûte que 5 000 dollars et est entièrement open source. Il utilise la technologie d'impression 3D, ce qui abaisse la barrière d'entrée et permet la personnalisation, ce qui le rend très adapté à un usage personnel et en laboratoire. La conception de BHL est très flexible, et les utilisateurs peuvent librement combiner les modules fonctionnels selon leurs besoins. Il est également équipé d'actionneurs efficaces et d'un système de contrôle puissant, capable d'effectuer des opérations télécommandées complexes, avec une bonne flexibilité et intelligence.
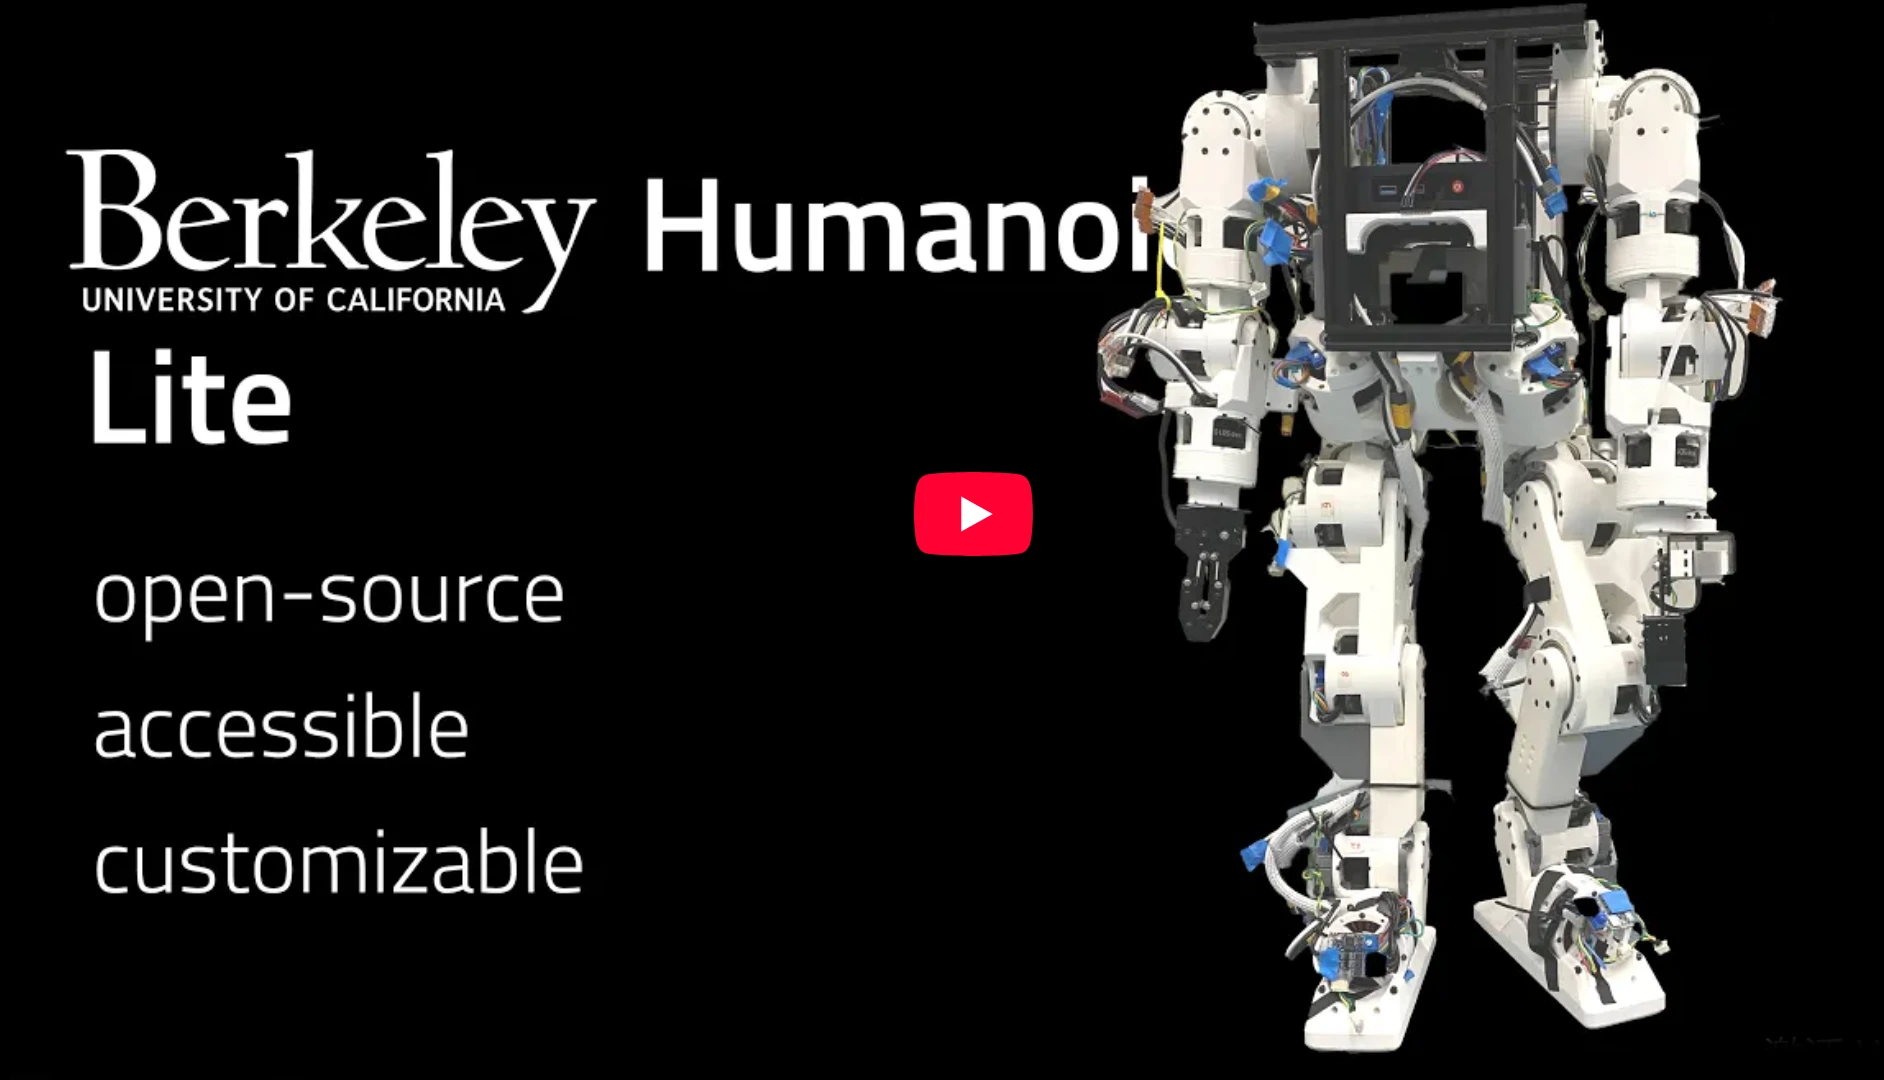
Avantages du robot BHL
Faible coût et accessibilité
Contrôle des coûts : Le coût total du BHL est maintenu en dessous de 5 000 dollars. L'achat de toutes les pièces en Chine coûte environ 3 236 dollars, et aux États-Unis environ 4 312 dollars.
Matériaux faciles à obtenir : Tous les matériaux peuvent être obtenus en un clic grâce à l'impression 3D ou via des plateformes de shopping en ligne (telles qu'Amazon, Taobao).
Open source et personnalisable
Conception open source : Tous les équipements matériels et codes logiciels du BHL sont open source. Les fichiers CAD, le code de programmation et les ressources d'entraînement associés peuvent être trouvés sur la page GitHub.
Hautement personnalisable : Les utilisateurs peuvent librement modifier et personnaliser le robot selon leurs besoins, par exemple en reconfigurant la forme du robot, y compris les formes quadrupèdes, centaures, ainsi que les bases mobiles.
Caractéristiques techniques du robot BHL
Technologie d'impression 3D : Toutes les pièces structurelles non standard sont fabriquées à l'aide de la technologie de modélisation par dépôt de fil fondu (FDM), ce qui réduit considérablement la barrière de fabrication.
Conception d'engrenages cycloïdaux : Le BHL adopte une conception d'engrenages cycloïdaux imprimés en 3D, qui maintient une efficacité mécanique pouvant atteindre 90 % tout en réduisant les coûts.
« Cerveau » puissant et capteurs : Équipé d'un mini PC Intel N95 comme « cerveau », d'une IMU de niveau téléphone portable comme capteur d'attitude, et alimenté par une batterie lithium-polymère 6S 4000mAh.
Capacité d'apprentissage par renforcement : Le BHL utilise l'apprentissage par renforcement pour réaliser le transfert de compétences motrices de la simulation à la réalité. Lors de tests en laboratoire, un contrôleur d'apprentissage par renforcement entièrement entraîné dans un environnement simulé a été chargé sur le vrai robot et a pu marcher sans aucun ajustement manuel.
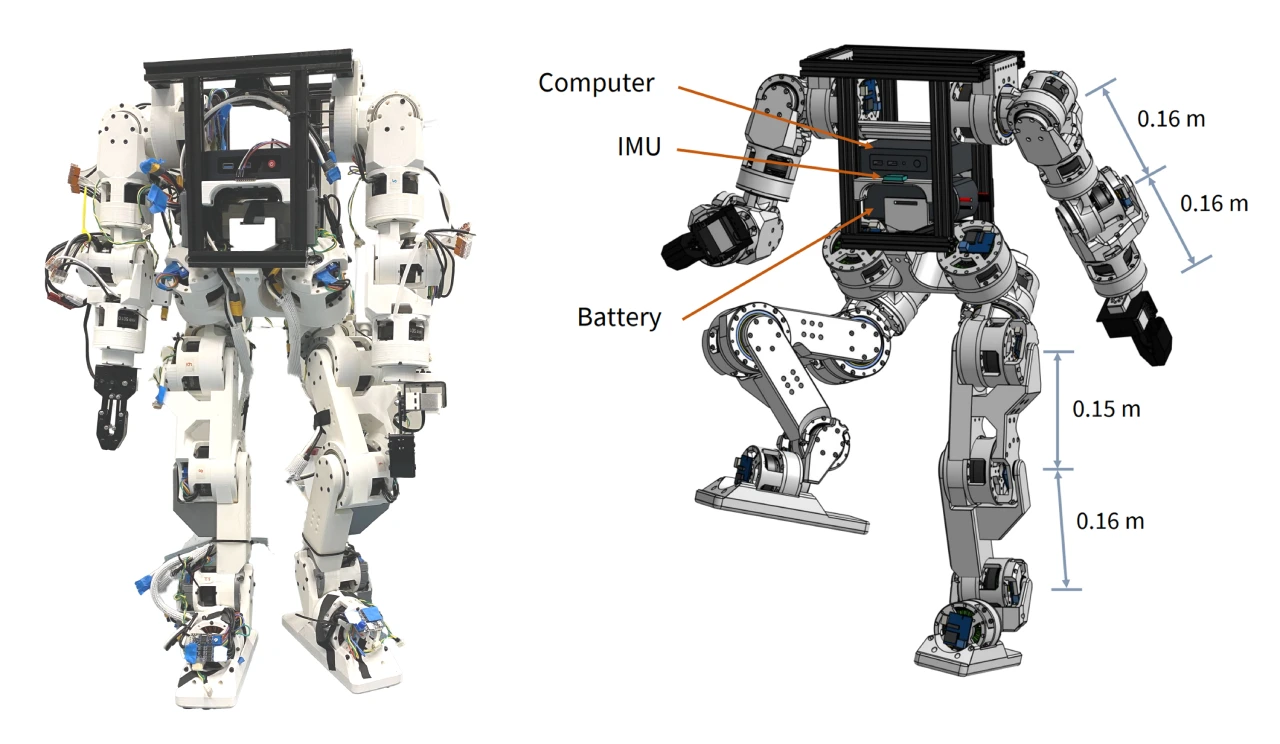
Performances du robot BHL
Fonctionnalités de base : Le BHL peut réaliser la marche bipède, la téléopération, etc., et peut également accomplir des tâches telles que tordre un Rubik's Cube, ouvrir un colis et écrire.
Avantages en termes de performances : Bien que son prix soit bien inférieur à celui des robots humanoïdes commerciaux, les performances du BHL sont assez remarquables. Son ratio « performance-dollar » dépasse celui de la plupart des plates-formes commerciales dont le prix est un ordre de grandeur supérieur.
Ce projet de robot humanoïde BHL est dirigé par quatre Chinois,分别是 Yufeng Chi, Qiayuan Liao, Junfeng Long et Xiaoyu Huang, qui sont tous en doctorat à UC Berkeley et se consacrent à la recherche sur les systèmes de contrôle robotique.
Article :https://doi.org/10.48550/arXiv.2504.17249
Page du projet :https://lite.berkeley-humanoid.org/
GitHub :https://github.com/hybridrobotics/berkeley-humanoid-lite
Documentation du projet :https://berkeley-humanoid-lite.gitbook.io/docs









