
 Asistente de guiones▸
 Apps AI
 Noticias AI
Alter3: GPT-4 impulsa el control de movimiento y conversación de un robot humanoide
小编 ·

Alter3: GPT-4 impulsa el control de movimiento y conversación de un robot humanoide
Científicos de la Universidad de Tokio han conectado el modelo de lenguaje grande (LLM) GPT-4 de Openai con un robot humanoide. Tal y como explica un nuevo artículo publicado, este robot, denominado Alter3, es capaz de comprender a la perfección las indicaciones conversacionales para controlar la locomoción y los gestos del robot.
Dirección del proyecto Alter3:https://tnoinkwms.github.io/ALTER-LLM/
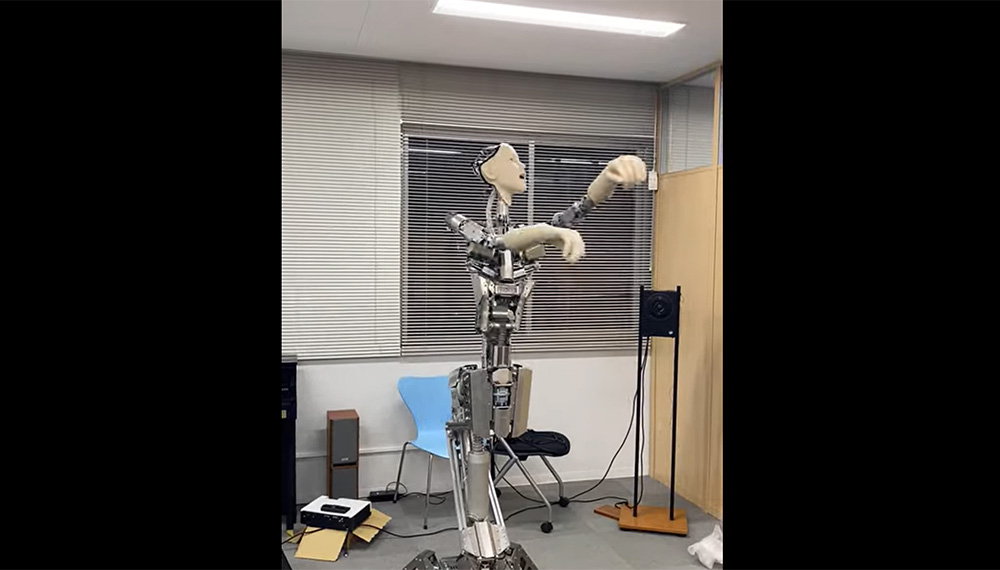
El equipo de la Universidad de Tokio demostró que Alter3 adopta posturas como hacerse un selfie, tocar la guitarra o fingir ser un fantasma cuando se le dan instrucciones en lenguaje natural, sin necesidad de programar explícitamente cada movimiento. El GPT-4, que también impulsa ChatGPT, es capaz de entender cómo la gente describe las cosas con los términos que prefiera, de responder de forma tangible o de generar imágenes de forma muy parecida a como lo hace con DALL-E 3.
Este avance de los científicos salva la distancia de la interacción conversacional con robots físicos, que normalmente requiere un código especializado basado en hardware para un control preciso del movimiento. Los investigadores convierten las órdenes de alto nivel en instrucciones que Alter3 puede ejecutar. El robot puede aprender movimientos igual que un humano recoge acciones de forma intuitiva, desde barajar cartas básicas hasta movimientos más coordinados. Los usuarios pueden guiar las posturas de Alter3 y ayudarle a distinguir matices, por ejemplo entre distintos movimientos de baile.
Se trata de un robot humanoide capaz de generar movimientos espontáneos utilizando un modelo de lenguaje grande (LLM), en concreto GPT-4. Este logro se ha conseguido integrando GPT-4 en nuestro robot propietario Alter3, vinculando eficazmente el LLM con los movimientos corporales de Alter. Normalmente, el control de robots de bajo nivel depende del hardware y queda fuera del alcance del corpus del LLM, lo que plantea retos al control directo de robots basado en LLM.
Sin embargo, en el caso de un robot humanoide como Alter3, el control directo es viable mapeando la expresión lingüística de los movimientos humanos al cuerpo del robot mediante código de programa. Cabe destacar que este método permite a Alter3 adoptar varias posturas, como la postura de «selfie» o «fingir ser un fantasma», y generar una secuencia de movimientos a lo largo del tiempo sin necesidad de programar explícitamente cada parte del cuerpo.
Esto demuestra la capacidad de aprendizaje de cero disparos del robot. Además, los comentarios verbales pueden ajustar la postura sin necesidad de ajuste fino.









